

TDK整合传感与被动元件 打造人形机器人方案
- 台北讯
-

人形机器人技术持续发展,但要实现实际场域应用,仍须克服姿态感知、关节控制及系统可靠度等挑战,并在有限的机构空间内兼顾功耗、散热与抗干扰能力。为协作型机器人厂商克服上述技术难题,TDK结合既有传感器、主动与被动元件及软件演算法,推出一系列人形机器人解决方案。
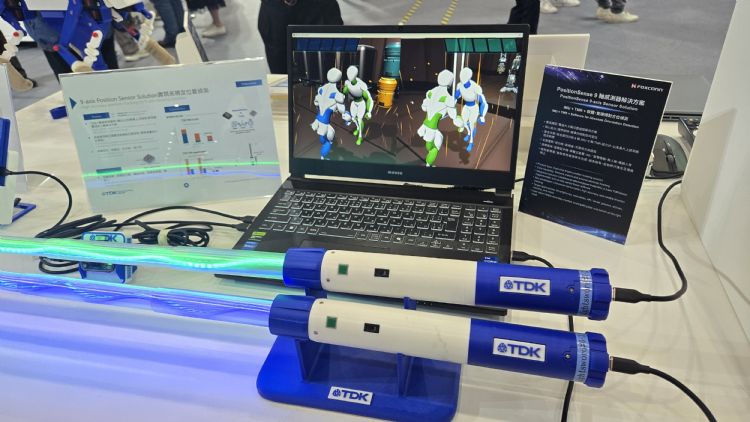
近日于2026富士康科技日展示的PositionSense九轴传感方案、TMR角度传感器及NTC热敏电阻,即分别针对机体姿态侦测、关节位置控制与温度监测等需求提供技术支持。TDK指出,机器人厂商面临的问题往往涉及多个系统,难以依靠单一传感器解决,因此将持续强化传感元件与软件功能的整合,协助客户改善系统设计与运作可靠度。
九轴传感降低运算负载 PositionSense延伸机器人姿态控制
人形机器人在行走与执移动作时,必须持续掌握机体姿态与运动方向,并将信息回传控制系统,实时调整各部位动作,才能维持平衡与精确控制。TDK此次展示的PositionSense九轴传感方案,结合InvenSense六轴惯性测量单元(IMU)与低功耗TMR电子罗盘(E-compass),并将传感器融合(Sensor Fusion)演算法内建于IMU芯片,直接输出融合后的姿态与方向信息。
TDK表示,此设计将部分运算移到传感器芯片处理,可降低微控制器(MCU)的运算负载与功耗。搭配低功耗元件后,系统可维持持续运作(Always-on),随时追踪姿态与方向变化。
PositionSense推出近一年,主要锁定智能手机与穿戴装置市场,并透过GPS模块厂商拓展导航应用。以车辆进出地下停车场为例,当GPS信号因环境遮蔽而中断,TDK的九轴传感方案仍可持续追踪行进方向,让导航系统在信号恢复后迅速提供正确指引。这项持续传感能力亦可应用于人形机器人,透过配置于躯干的PositionSense,实时取得机体姿态与运动方向信息,作为动态平衡控制的传感基础,并支持实体AI(Physical AI)所需的运动状态感知。
TMR传感器切入精密关节控制 双码道编码器瞄准组装校正瓶颈
机体姿态传感之外,关节位置回授精准度同样影响人形机器人的动作表现。由于关节数量多、尺寸不一,各部位对传感精度、元件体积与功耗的要求也有所差异。针对这些需求,TDK运用穿隧磁阻(TMR)技术开发角度传感器、编码器与线性传感器。TDK指出,TMR具有高输出信号与低杂讯特性,在相同条件下,杂讯约为传统霍尔传感器的十[TI1] 分之一,可减轻客户处理信号杂讯的负担。
在不同关节的应用中,手腕、手指等小型关节尤其重视元件尺寸与功耗,有限的安装空间也使传感器小型化成为设计重点,TDK的TMR角度传感器凭藉小型封装与低功耗优势,已在机器人应用取得多项设计导入。
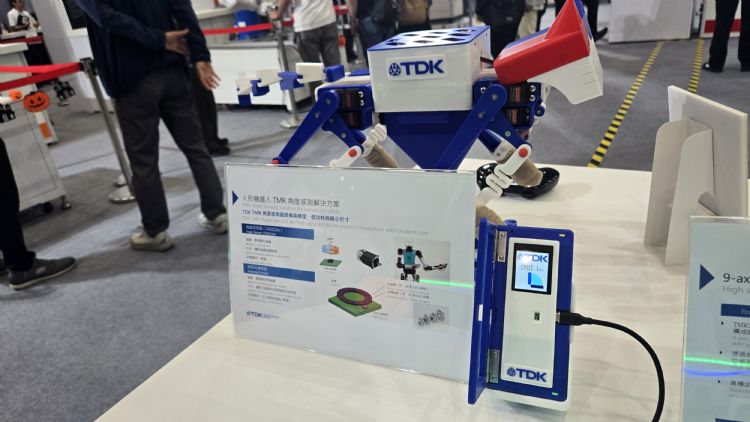
为协作型机器人精准掌握关节位置与角度变化,TDK特别于2026富士康科技日现场展出两款应用展示。其中,精密角度传感套件透过旋转机构与数值显示,呈现传感器对细微角度变化的侦测能力,分辨率可达0.05度;另一款四足机器猫则将同款角度传感器装入关节马达,展示其在机器人驱动模块中的实际应用。相关技术亦可延伸至大型人形机器人与工业机器人,满足不同关节的位置传感需求。
大型关节面临的挑战则不同,要精确掌握关节的绝对位置,编码器必须与机构及磁铁搭配使用,而各零件都有制造公差,组装后的校正因此成为技术瓶颈。对此,TDK已着手开发适用于大型关节的双码道(Two-track)编码器方案[TI2] 。至于捏取细针这类精细动作,除了高精度关节控制,还需要手指末端的触觉传感来掌握接触力道,TDK也将此列为后续研究[TI3] 方向。
关节小型化考验系统可靠度 TDK以NTC强化温度监测
精密控制能力提升,也使关节内部的电子系统设计更加复杂。由于关节内需容纳马达、磁铁、驱动电路及多种传感元件,密集配置容易产生杂讯干扰,加上轻量化与小型化要求,使尺寸、杂讯与散热成为三大技术课题。针对上述问题,TDK提供多种被动元件,包括用于电源与信号线路杂讯抑制的共模扼流圈,以及支持电源电路设计的多层陶瓷电容器(MLCC)与功率电感,协助客户因应不同电路的设计需求。
温度监测方面,TDK提供负温度系数(NTC)热敏电阻,可侦测关节内部的温度变化,协助客户掌握马达与电子元件运作时的热状态。TDK指出,机器人厂商面临的问题往往涉及多种电子元件与机构设计,难以依靠单一产品解决,因此将NTC热敏电阻与角度传感器等元件搭配,提供涵盖位置侦测及温度监测的解决方案,兼顾不同功能与系统可靠度需求。
针对人形机器人后续发展,TDK也将持续强化传感器与软件演算法的结合,让部分数据处理功能直接由传感元件执行,降低客户在运算与系统设计上的负担。配合既有主动与被动元件产品,TDK将持续开发符合机器人精密控制、小型化及低功耗需求的技术方案,扩大相关产品在机器人领域的应用。