CoRL 2026观察:自主机器人何时能像无人车一样上工?

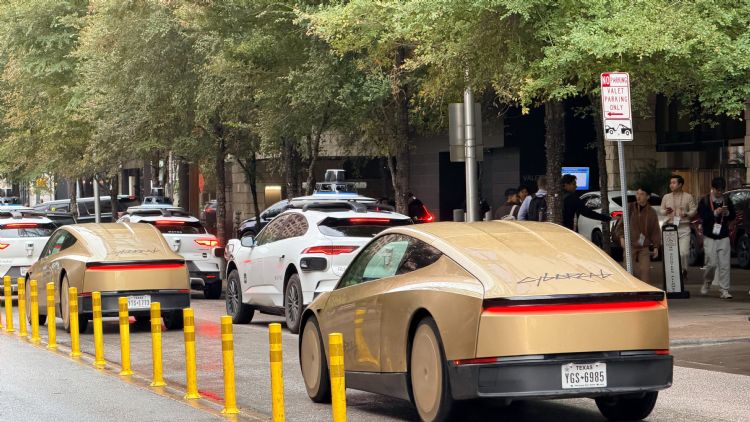
笔者在11月初到美国德州Austin参加CoRL 2026(机器人学习会议)。市中心的街上,3家业者的无人出租車在拥挤的车流里运送客人,如排班司机一样争先恐后,似乎已经是市区的日常。
新一代的自主机器人,什么时候也能这样上工?在《Autonomy vs. Automation:自主机器人与自动化》提过,无人出租車花了十多年,人为介入方才降低到可商业化的程度。业者看的是一个很实际的指标,车子跑多远才需要人接手一次。机器人也适用同样的自主性关键指标,多久需要人为介入一次,比展示影片的成功率更有参考价值。
许多研究人员带著这个问题走进会场。CoRL 2026年规模明显扩大,现场与会者近5,000人,我2019年在日本大阪第一次参加时,约只有300人。苹果(Apple)、Meta 2026年首次出现在这个机器人会议,几家美系、日系车厂也来了。
大模型能不能让机器人降低人为介入,是2026年会场最热门的话题。这几年,不少研究人员试著把大模型带进机器人研究,引爆讨论的则是9月初发布的前瞻模型GPT-6 Astra。一位MIT教授在主题演讲提到,开学第一天就有学生问他,OpenAI是否已经解决机器人问题?NVIDIA的机器人研究主管也谈到Astra带给研究者的震撼。
专栏在《通用模型会吃掉Physical AI吗?》谈过,Astra直接接上机器人评测,部分成绩已超过专用的机器人模型。最近Anthropic的模型也有类似能力,笔者相信接下来的开放模型,应该也会逐渐纳入机器人相关的能力。会场里不少人认为,未来3到5年的技术发展,可能会让人跌破眼镜。
不过,那篇文章也提到,这些评测多半没有考量模型思考时间。CoRL一场主题演讲,提出更精确的评估。同一个模型可以只在任务开始前写一次程序全程控制,也可以每隔几秒就决定一次手往哪里移,或是只负责挑下一个技能,交给专用的机器人模型去做。在模拟环境里,若让时间停下来等模型想完,几种用法的成功率都还不错。但时间若照常走,让模型每隔几秒决定一次动作,成功率就从6成掉到1成多,因为模型还在想,现场的状况已经变了。
机器人的世界,无法等大模型想完整。
讲者有大致的主张:大模型决定「做什么」,专用的机器人模型决定「怎么动」。包括NVIDIA在内,不少团队让大模型写程序担任监督者,挑选技能、设定参数,专用的机器人模型则成了技能库里的一个函式。大模型也开始帮忙准备训练數據,例如替人类第一人称影片标注视线,教灵巧手锁螺丝。
机器人的自主性提高,自己做决定,又和人在同一个空间工作,「安全」也更受重视。
一项研究发现,目前表现最好的机器人模型完成的任务中,有近一半的过程并不安全。在这种架构里,机器人推东西要用多大的力、最多不能超过多少,都是大模型写在程序里的一个数字,大模型也可能写错。较稳当的作法,可能是把这个上限锁在大模型改不到的底层控制,就像家里电路的保险丝,不管上面的程序怎么写,力道一超过就会被挡下来。
底层也正是大模型目前较弱的地方。一般把机器人控制分成三大系统,由慢到快依序是系统二、系统一与系统零。系统二以秒到分钟计,处理任务与语言。系统一每秒数十次,处理手与物件的相对移动。最底层的系统零每秒数百次,处理接触与力,例如杯子正从手中滑落,工厂组装线大多落在这一层。最近一份研究显示,在部分评测中,Astra的整体表现超过专用的机器人模型,但在需要精细、准确动作的任务上,反而明显落后。
会议中「灵巧手」也是受瞩目的技术。
约30场工作坊中,有5场与灵巧手、从人类影片学习有关。一家灵巧手新创以每秒约100次的频率,用触觉做實時的接触修正。还有团队让灵巧手先在模拟环境里「玩」出能力,再做零件插入、锁螺丝这类精密装配。
最能呈现工业应用的,是前面提到的MIT教授创立的新创。他们在日系车厂的产在線,用轮式、双臂的人形机器人自主搬运凸轮轴、料箱与铸件。他的信念是,场域的數據高过一切,基础模型愈强,场域的數據愈有价值。他打了个比方,即使是博士等级的操作者,到工厂也需要在职训练。
他也很坦白,目前的自主技术还做不到完全不需要人为介入。客户要求高稼动率、低不良率、零安全事故,不能拖慢产线。他把人为介入比作精实生产里的「安灯」(Andon),作业员发现异常就拉绳求援,有人来处理。但从他公开的数字,看得到數據飞轮的价值。随著场域數據回流、模型一代代升级,人为介入之间的间隔,从二十几秒拉长到几分钟。他们自家预训练规模愈大的模型,部署后间隔拉长得愈多。他也提醒,工厂要求这么高,业者容易把任务范围缩小,任务一旦饱和,數據飞轮也就失效了。
回到Austin街头。那些无人出租車能规模化上线服务,就是人为介入间隔拉长的结果。2026年在CoRL,工厂里的机器人也开始画出这条曲线。自主机器人多快能像无人车一样上工,可能要看大模型如何走进实体世界、接触与控制等实体技术的精进,以及场域數據能把这条曲线拉多长。